登录
- 全球无序抓取市场的领导者
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
17
2026.09
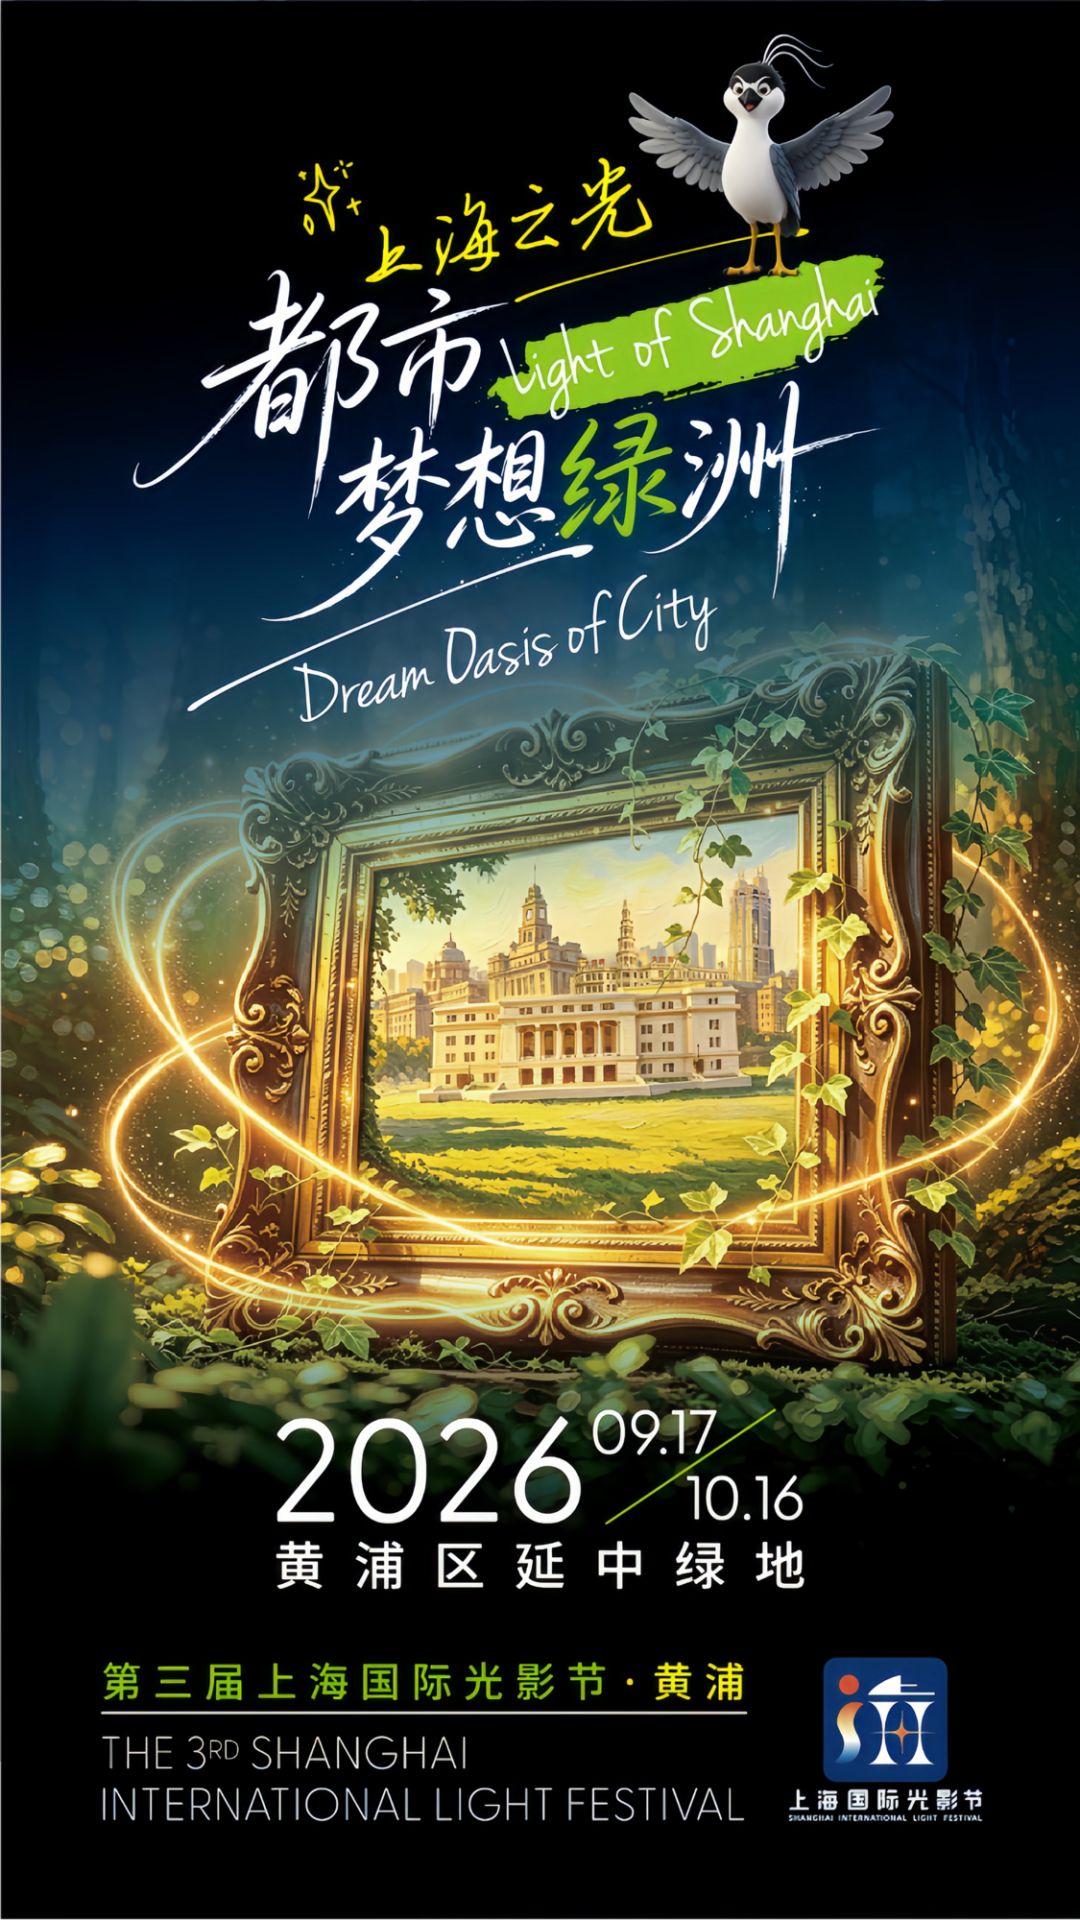
魔都嗨玩日历·9月17日|1个主会场+16个分会场+158场主题活动,一年一度的视觉盛宴来了!
第三届上海国际光影节时间:9月17日-10月16日本届光影节活动主题为“光韵上海,影动世界”,意在践行光影节“让生活更美好,让城市更缤纷”的初心。本届光影节设有1个主会场、16个分会场,将举办158场主题活动,为国内外游客和广大市民奉上一场立体多元、精彩纷呈的视觉盛宴。本届光影节主会场设置在黄浦区,将推出外滩源与延中绿地两大场域主场活动。9月17日至10月16日,将于延中绿地举办开幕式、投影秀、产
17
2026.09
数据边界:当视觉系统遭遇「无更多数据」困境
数据链断裂时的系统自洽逻辑很多人以为视觉机器的决策边界由数据量直接决定,其实不然。在工业检测场景中,当系统返回{"error":"没有更多数据了"}时,真正的技术博弈发生在数据链断裂的瞬间——此时系统需在0.3秒内完成从数据饥渴到逻辑自洽的切换,这涉及底层架构中的三重冗余设计:特征空间压缩算法、动态阈值调整机制,以及基于贝叶斯网络的 fallback 策略。案例:慕尼黑工业博览会上的「数据陷阱」实
17
2026.09
数据瓶颈背后的技术真相
数据瓶颈背后的技术真相很多人以为,当系统返回“{"error":"没有更多数据了"}”时,意味着数据采集链路完全中断。其实不然,这一错误码的底层逻辑是数据池的动态平衡机制触发,而非物理断连。在视觉机器的深度学习框架中,数据池的填充速率与模型训练的消耗速率存在动态博弈——当实时采集速率低于模型迭代所需阈值时,系统会主动触发保护性限流,而非强行调用低质量数据导致
16
2026.09
【视觉】迷彩藏壮志 青春赴新程
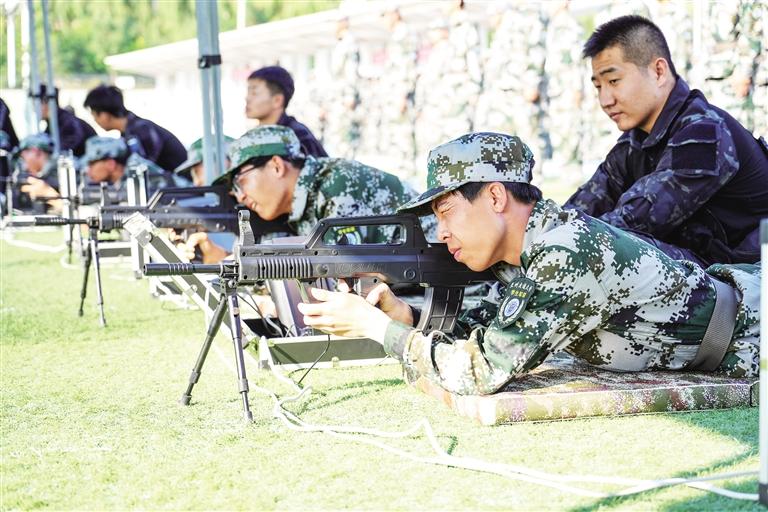
迷彩藏壮志 青春赴新程轻武器射击。模拟迫击炮试射。军体拳展演。战术行进展演。英姿飒爽。战术动作训练。分列式方阵。 九月金城,秋风送爽,在兰各高校2026级新生军训工作有序开展。迷彩方阵遍布校园训练场,嘹亮口号响彻长空。军训既是磨砺体魄、锤炼意志的体能课堂,更是新生迈入大学的首堂思政实践课,让青年学子在汗水淬炼中厚植家国情怀、砥砺奋斗初心。 初秋兰州晴雨交替,多变天气考验着参训学子的毅力。兰州
16
2026.09
眼动追踪如何补齐具身智能训练中的"视觉注意"信息
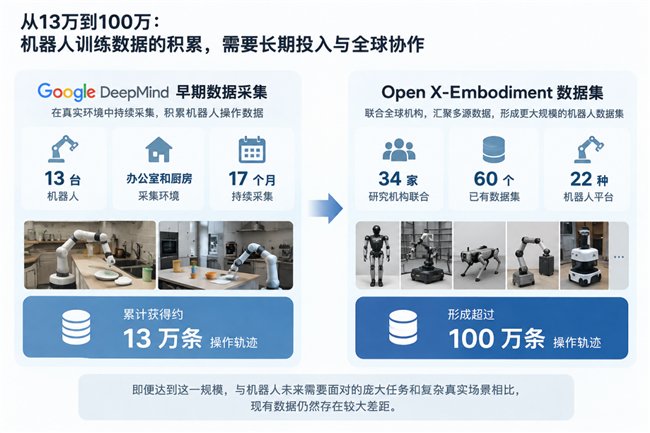
机器人领域,最羡慕AI大语言模型领域的什么?答案是:数据。对于大语言模型而言,互联网本身就是一座巨大的“数据宝库”。文本、图片、视频等内容大量存在于网络之中,可以持续为模型训练提供素材。但机器人面对的世界完全不同。机器人要学习的不是一句话、一张图片,而是如何在真实物理世界中完成一件事情:看到桌上的杯子,判断它的位置;找到需要整理的物品,决定先拿什么、放在哪里;面对不同的环境和物体,调整自己的行为。
16
2026.09
数据边界:当视觉机器遭遇「无更多数据」的临界态
数据断层:一个被忽视的系统性风险很多人以为视觉机器的算力瓶颈在于芯片制程或算法复杂度,其实不然。当系统返回{"error":"没有更多数据了"}时,暴露的是整个视觉认知架构的底层逻辑缺陷——数据供给的连续性假设被打破。案例:2023年F1新加坡站夜间赛道数据采集事故在滨海湾赛道第17号弯,某车队部署的视觉引导系统因LED广告牌频闪导致数据流中断。系统连续37秒返回「无有效帧」错误,直接触发备用方案
16
2026.09
舱内激光视觉加持,极狐阿尔法T7,15万级中大型新能源SUV推荐
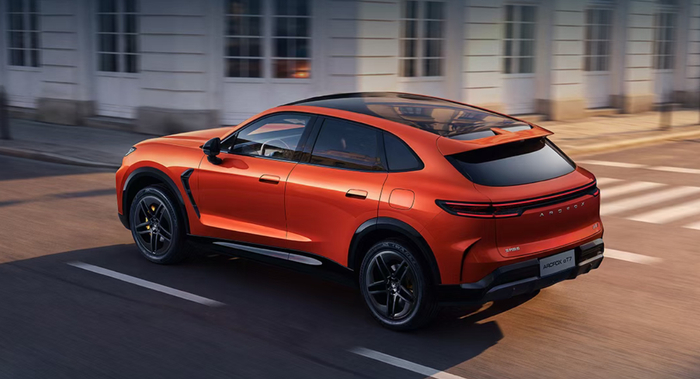
不少消费者在选购带智驾的车型时,都会担忧感知硬件的可靠性。传统外置激光雷达安装在车头或者车顶,开车路过泥水路段、雨雪天气,很容易被泥浆、虫尸、雨雪遮挡镜头,直接造成识别能力下降;部分产品对低矮异形障碍物识别能力弱,路上的纸箱、锥桶、掉落杂物,无法远距离识别,等到发现已经距离很近,留给驾驶员反应时间极少。尤其城市老巷、山城立交、夜间行车,路况复杂多变,对感知硬件提出很高的要求。更让人不放心的是,外置
16
2026.09
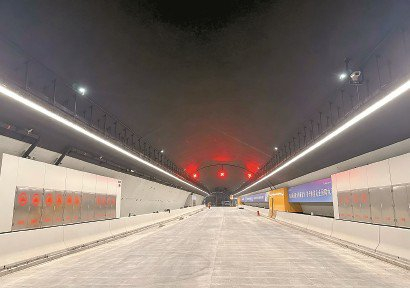
预计明年下半年具备通车条件 将大幅优化隧道行车视觉体验
本文转自:解放日报 漕宝路快速路: 预计明年下半年具备通车条件 将大幅优化隧道行车视觉体验 王力 漕宝路快速路应用上海首套快速路隧道连续灯带照明系统。 受访者供图 本报讯(记者 王力)上海中心城区西南部一条重要的东西向交通大动脉要来了。昨天,记者从上海漕宝路快速路新建工程项目部了解到,漕宝路快速路预计2027年下半年具备通车条件。 漕宝路快速路新建工程项目西起嘉闵高架立交,
16
2026.09
数据阈值与视觉机器的效能边界
数据阈值与视觉机器的效能边界很多人以为,视觉机器的效能提升完全依赖于数据量的无限堆叠,其实不然。当数据量突破某个临界阈值后,系统熵增会抵消算法优化带来的增益,形成典型的“数据冗余陷阱”。这一现象在工业检测领域尤为明显——某汽车零部件厂商曾将缺陷样本库从12万例扩展至37万例,结果模型召回率仅提升1.2%,而误报率却激增23%。底层逻辑是:当数据分布密度超过特征空间承载能力时,高维流形会发生拓扑退化
16
2026.09
数据瓶颈下的技术突围:解码视觉机器的极限挑战
当系统提示“没有更多数据了”:一场被忽视的底层危机很多人以为,视觉机器系统的性能瓶颈仅源于算力不足或算法缺陷,其实不然。在工业检测、自动驾驶等高精度场景中,一个更隐蔽的杀手正在浮现——数据枯竭。当系统抛出{"error":"没有更多数据了"}的错误码时,这并非简单的存储空间告急,而是标志着模型已触及训练数据的物理极限。数据枯竭的底层逻辑:从统计学到物理学的双重约束从统计学视角看,视觉模型的泛化能力
15
16
17
18
19
20
21
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录