登录
- 全球无序抓取市场的领导者
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
16
2026.07
AI机器人解锁农耕新模式
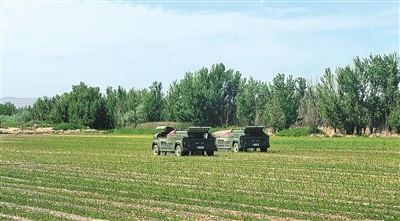
本报记者 张 枨 激光除草机器人在磴口县除草作业。 张枨、荆志鹏摄影报道 夏日的内蒙古自治区巴彦淖尔市磴口县,黄河几字弯旁,沿岸沃野千里、绿意盎然。平整开阔的田间地头,6台造型别致的无人驾驶激光除草机器人正有序穿梭在笔直田垄之间。 只见田间耀眼的光点一闪,升起一缕青烟,垄间的杂草瞬间碳化枯萎、伏地消亡,而旁边茁壮的有机青贮玉米苗分毫未损。 这些驰骋田间的智能设备,是由内蒙古八爪智能科技有限公司自主
16
2026.07
大晓机器人:未来一年落地1000家零售门店
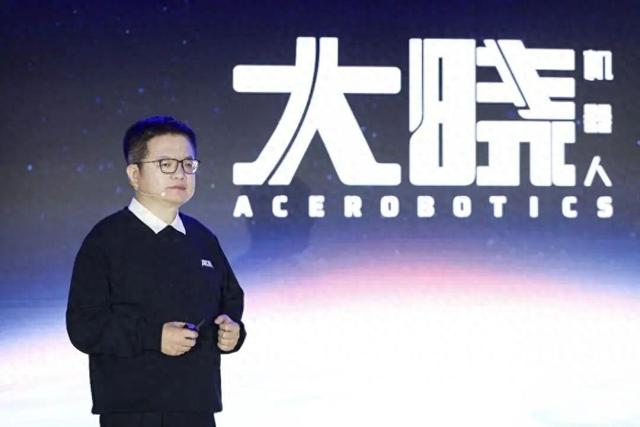
具身大脑企业正加速转向B端市场规模化落地。“去年,大家(部分具身大脑企业)对进入具体场景还比较犹豫,但今年,完成可复制、规模化落地验证变得非常重要。一旦抓住这样的场景,就可以采集大量数据,同时带动硬件本体上量。”7月15日,商汤联合创始人、执行董事、大晓机器人董事长王晓刚在接受澎湃科技(www.thepaper.cn)采访时称。大晓机器人董事长王晓刚王晓刚透露,大晓机器人正选择从零售、仓储和酒店等
16
2026.07
机器人学校配备智能“助教” 机器人加速赋能千行百业
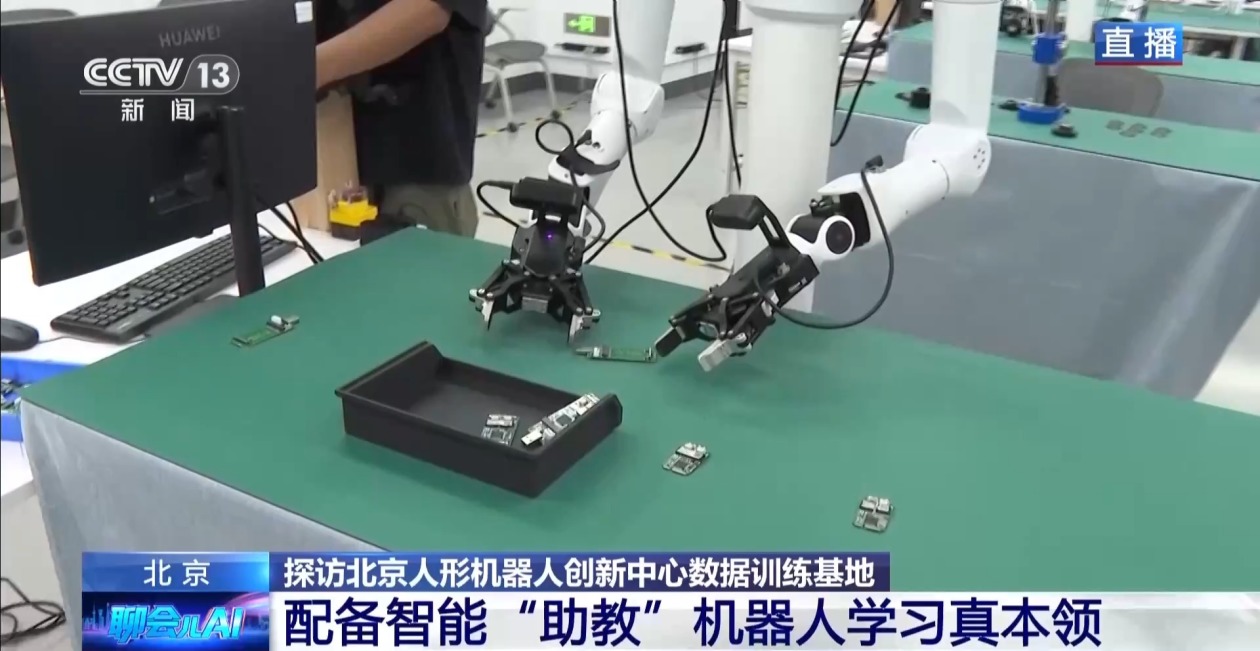
来源:央视新闻客户端作为人工智能重点发展方向,人形机器人与具身智能产业在北京加速布局。在人工智能从“感知智能”向“具身智能”迈进的关键窗口期,高质量数据成为驱动人形机器人产业发展的关键资源。北京人形机器人创新中心数据训练基地是国内场景覆盖最齐全、机器人构型最丰富的数据采集平台之一。配备智能“助教”机器人学习真本领位于北京亦庄的人形机器人创新中心数据训练基地,也被称为机器人学校,人形机器人正在教室里
16
2026.07
隔空“手把手”为机器人“启蒙”
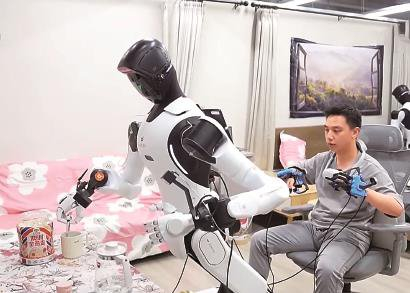
本文转自:解放日报在觅蜂科技数据采集组长朱绵锐眼中,教机器人就像把孩子一点点带大隔空“手把手”为机器人“启蒙”俱鹤飞/叶宇/戚颖璞/刘佳音机器人模仿朱绵锐搅拌麦片。 央视新闻截图本报记者 俱鹤飞 叶宇 戚颖璞实习生 刘佳音长条桌前,一人一机并排而立。觅蜂科技数据采集组长朱绵锐正耐心地将桌上的瓶瓶罐罐稳稳放进盒子里,一旁的机器人则亦步亦趋地模仿着。整个房间里,挤挤挨挨站满了不停忙碌的人与机器。这里是
16
2026.07
机器视觉:从实验室到工业现场的底层逻辑重构
精度、速度与鲁棒性的三角博弈很多人以为机器视觉的精度提升仅依赖硬件分辨率,其实不然——在汽车零部件检测场景中,某德系Tier1供应商通过将传统全局快门替换为卷帘快门配合时序同步算法,在保持0.01mm检测精度的同时,将帧率从120fps提升至380fps。底层逻辑是:卷帘快门在静态场景下的行间时差可通过亚像素级运动补偿算法消除,而全局快门的光响应非均匀性(PRNU)反而会引入0.005mm级的系统
16
2026.07
机器视觉:超越人类感知的工业之眼
精度与速度的底层逻辑冲突与突破很多人以为机器视觉的精度提升必然伴随处理速度下降,其实不然。工业场景中,亚像素级定位精度与毫秒级响应速度的共存,依赖于异构计算架构对卷积神经网络(CNN)的硬件加速。以某汽车零部件厂商的缺陷检测产线为例,其采用FPGA+GPU协同处理方案,在0.2mm级焊缝缺陷识别任务中,误检率从3.2%降至0.07%,同时单件检测时间从1.2秒压缩至0.3秒——这一数据已通过德国T
05
2026.01
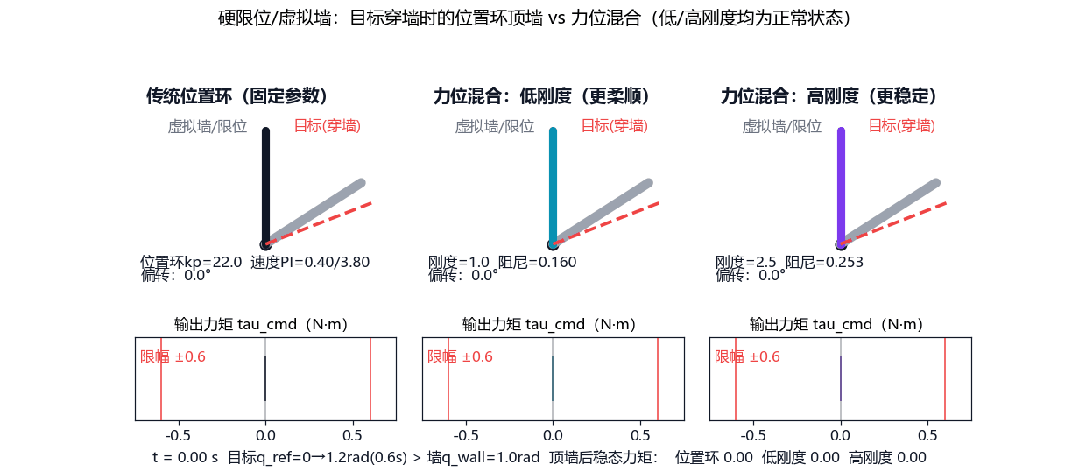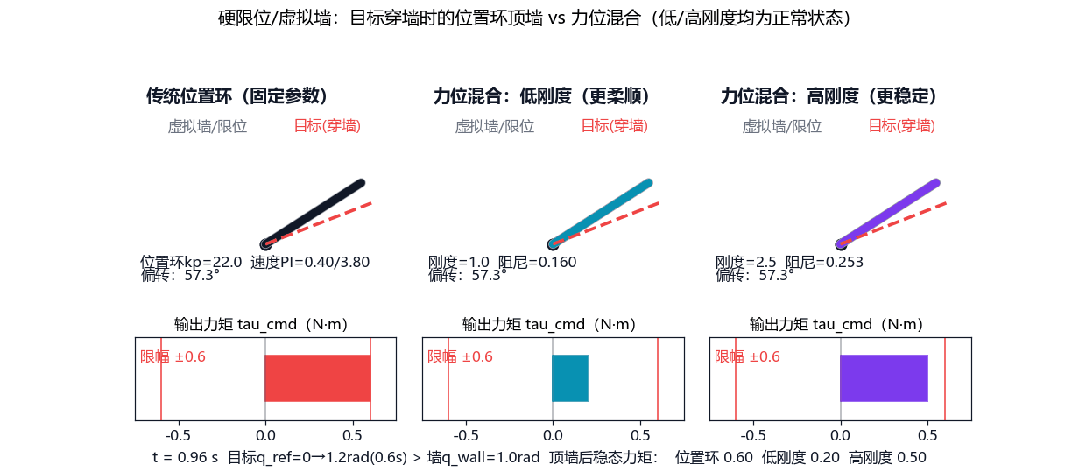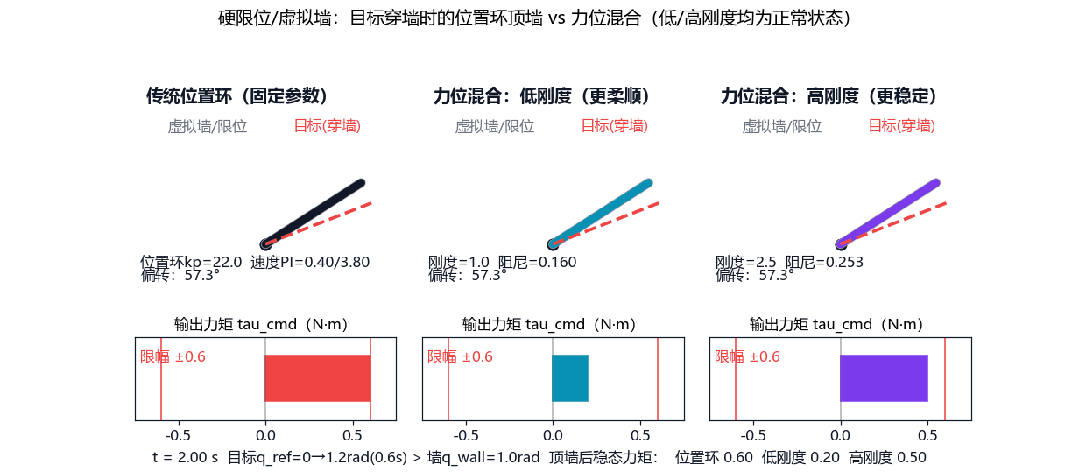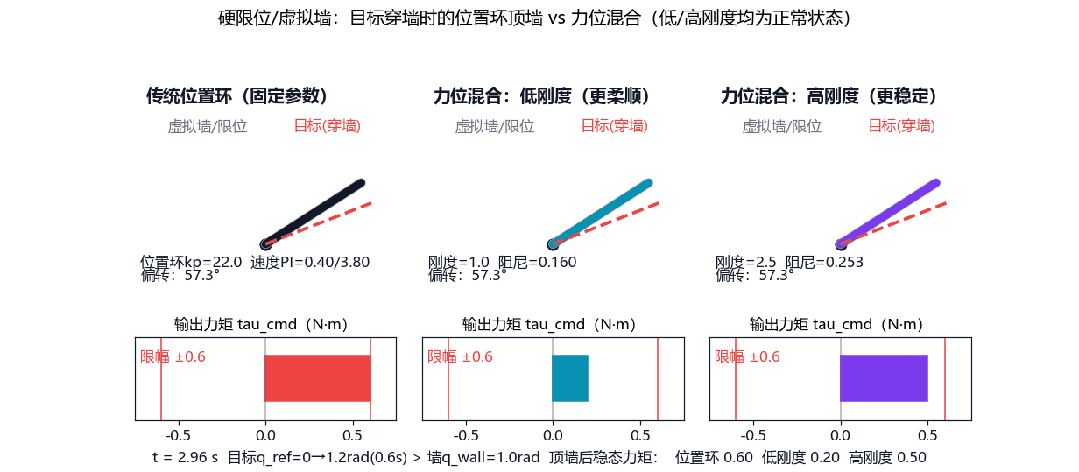
告别硬碰硬!HPM 芯片支持力位混合控制,让机器人关节学会“顺势而为”
【导语】人形机器人抓取玻璃杯时,关节太“硬”易打翻,太“软”难抓稳,理想的执行器需像人臂般刚柔并济。力位混合控制正是为解决这一难题而生,它让关节“可软可硬”,在精确跟踪与环境顺应间找到平衡。HPM MCL v2电机控制库集成该功能,不改变现有架构,仅在上层加外环,就能让关节按任务阶段切换刚度,实现稳定、安全的交互。
04
2026.01
黑芝麻智能与联想研究院机器人实验室达成战略合作
【导语】12月30日,黑芝麻智能与联想研究院机器人实验室达成战略合作,双方将融合芯片计算与系统算法优势,携手打造新一代智能机器人产品,加速机器人技术创新与规模化应用,为机器人商业化落地注入新动能。 黑芝麻智能与联想研究院机器人实验室的战略合作,旨在通过技术深度融合,汇聚双方在芯片计算与系统算法领域的尖端
31
2025.12
TCXO、差分晶振到OSC:SJK晶振在10万亿机器人市场的隐形守护
【导语】12月28日吴晓波年度演讲中,具身智能机器人被看好成为中国未来四大10万亿级市场之一。随着其从演示迈向实际应用,系统一致性难题凸显,而晶振这一关键元器件,在动作协同、环境感知、高速通信等方面保障系统稳定运行。SJK晶科鑫针对不同机器人及工业场景,提供多样晶振应用方案与选型要点,助力具身机器人工程验证与规模化发展。
31
2025.12
如何利用NVIDIA Cosmos Cookbook提升机器人操作能力
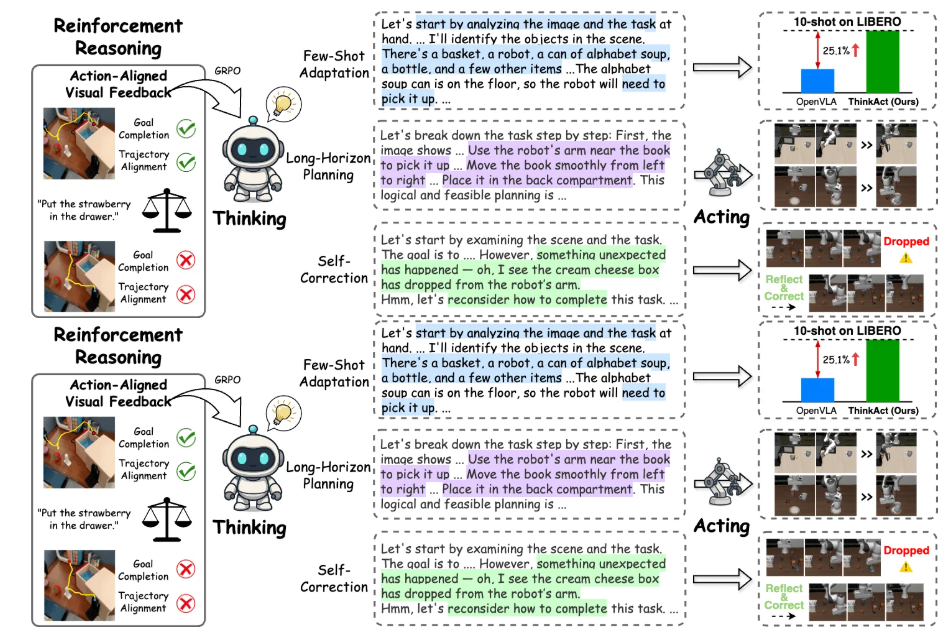
【导语】机器人操控系统在动态现实环境中面临诸多挑战,如难以应对持续变化的环境因素、仿真与现实差距以及工具设计局限等。为此,NVIDIA 机器人研发摘要 (R²D²) 带来新方法探索,涵盖 ThinkAct 框架实现推理与动作执行、仿真与现实协同训练策略、RobotSmith 工具设计框架,以及借助 Cosmos Cookbook 缩小仿真与现实差距等内容,助力开发者深入了解物理 AI 与机器人应用
106
107
108
109
110
111
112
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录