登录
- 全球无序抓取市场的领导者
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
11
2026.08
张拉整体机器人能承受更高的冲击力
美国科学家在10日的《自然·机器智能》杂志上发表一项研究成果:一款名为“Tribar”的滚动机器人能够在创纪录的高度坠落后,承受极高的冲击性着陆并继续在复杂地形上移动。这一工程学和机器人领域的双重突破,有望推动适用于行星表面、灾区等危险偏远环境的机器人开发。 Tribar属于张拉整体机器人。这类机器人最早源于20世纪中期建筑学家巴克敏斯特·富勒提出的“张拉整体”结构概念,即通过连续的张力元件
11
2026.08
机器人发展看北京|冠军机器人走出赛场进工厂
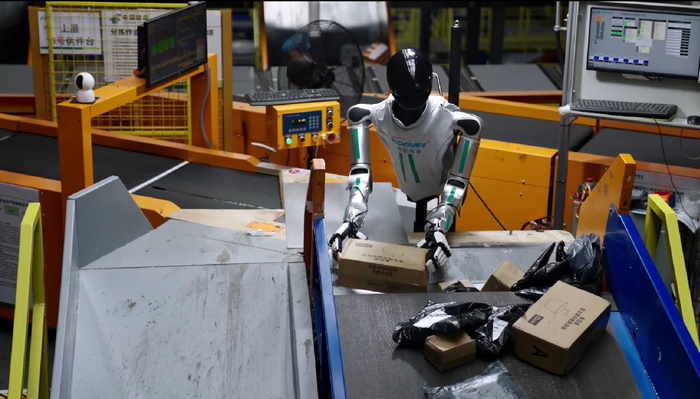
面对快递分拣台上堆成小山的包裹,一款名为“星动L7”的机器人不慌不忙,先随手抓起一个,然后双手手腕翻转,灵巧地将包裹上贴着快递单的一面调整到最上面,最后稳稳地放到传送带上。去年,“星动L7”勇夺世界人形机器人运动会的跳高冠军。走出运动场的它,很快就有了“工作”——到中国邮政、顺丰等企业的流水线上分拣快递。近日,北京日报记者跟随“机器人发展看北京”主题采访活动,走进研发“星动L7”的企业星动纪元,揭
11
2026.08
打磨灵巧手,锤炼成熟的机器人“小脑”
高速版灵巧手手速快到相机只能拍到残影,模块版灵巧手厚实“扛造”且能变出起子、吸盘等工具手指,通用灵巧版灵巧手拿薯片、捏豆腐时拿捏有度……8月7日,中科慧思具身智能产业落地湖南湘江新区,记者在现场看到,中科慧思自主研发的最新灵巧手系列展示了多个突破手部结构、感知控制等技术参数极限的能力。“凭借中国科学院自动化研究所积累多年的光电式触觉传感器阵列,我们的灵巧手实现了毫克级的检测精度以及小于10毫秒的反
11
2026.08
少年“工程师”暑期备战机器人足球赛
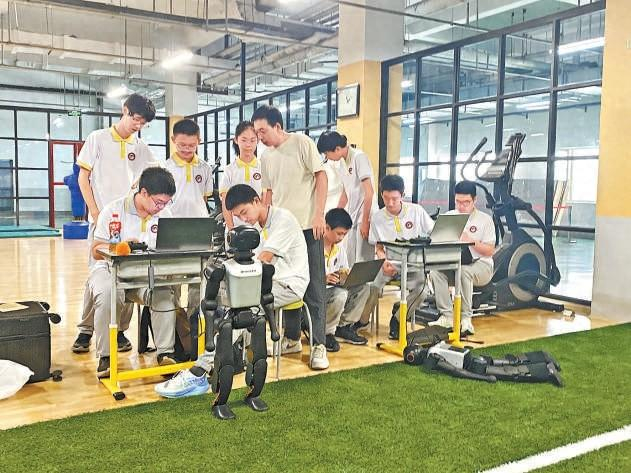
师生正在紧张备赛,一边观察机器人的运行姿态,一边实时调整。 “这边射门!注意角度!”暑假的北京市第二中学校园并没有沉寂,篮球场上铺开的人造草坪化身一片小型绿茵场。三台“小个子”人形机器人正摇头晃脑地寻找目标,一旦锁定脚下的迷你足球,便果断调整姿态起脚射门。一旁的高中生们紧盯着机器人的每一个动作,不时埋头在电脑上调整后台程序。他们正在为本月开幕的第二届世界人形机器人运动会紧张备赛,这一次的目标
11
2026.08
AI机器人专攻仓储物流“最后50米”
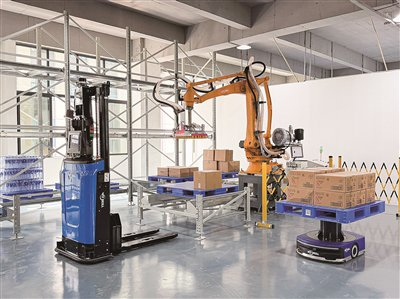
本文转自:佛山日报AI机器人专攻仓储物流“最后50米”桂城再引智能机器人企业落子,破解物流自动化痛点广东维希尔智能技术有限公司自主研发的物流机器人。/记者黄晴雯摄佛山日报讯 记者黄晴雯 通讯员张智超报道:近日,广东维希尔智能技术有限公司在桂城瀚天科技城(宜安园区)开业。这家深耕工厂物流“最后50米”自动化难题的科创企业,将总部落子桂城,为桂城人工智能赛道再添生力军。成立于2022年的维希尔,是一家
11
2026.08
摄影机器视觉的底层技术逻辑与实战应用
摄影机器视觉的底层技术逻辑与实战应用很多人以为摄影机器视觉仅依赖高像素传感器与算法堆砌,其实不然。其底层逻辑是光学系统、传感器架构与计算成像算法的协同优化,三者缺一不可。例如,在高速运动场景中,传统卷帘快门传感器因逐行曝光会导致动态畸变,而全局快门传感器虽能解决此问题,却面临信噪比下降的挑战。此时,需通过定制化光学设计(如微透镜阵列)提升光通量,再结合多帧融合算法补偿动态模糊,最终实现高保真成像。
11
2026.08
星海图机器人备战运动会 与头部厂商同台比拼
在办公场景里,能摆桌签、摆放瓶装水、装好打印纸、把废弃文件用碎纸机处理掉……这样的机器人也许很快就能成为办公室里的小助手。 目前,星海图公司的机器人正在国家速滑馆备战第二届世界人形机器人运动会,其中一项赛事就是办公场景赛,此外,它们还将参加“顶流”百米障碍赛和自由体操等项目。 首次以星海图名义参赛 据星海图公共事务副总裁李晓祎介绍,去年星海图支持了多个赛队参赛,今年首次以
11
2026.08
冠军机器人走出赛场进工厂
本文转自:北京日报本报记者 孙莹面对快递分拣台上堆成小山的包裹,一款名为“星动L7”的机器人不慌不忙,先随手抓起一个,然后双手手腕翻转,灵巧地将包裹上贴着快递单的一面调整到最上面,最后稳稳地放到传送带上。去年,“星动L7”勇夺世界人形机器人运动会的跳高冠军。走出运动场的它,很快就有了“工作”——到中国邮政、顺丰等企业的流水线上分拣快递。近日,北京日报记者跟随“机器人发展看北京”主题采访活动,走进研
11
2026.08
机器人视觉设计软件:从算法到工业落地的底层逻辑
算法效率与硬件适配的悖论:视觉系统的真实战场很多人以为,机器人视觉设计软件的核心是追求更高的识别精度或更快的帧率,其实不然——工业场景中,视觉系统的真实瓶颈往往在于算法效率与硬件资源的动态平衡。以汽车焊接产线为例,某头部车企曾因视觉系统与PLC通信延迟导致0.3秒的定位偏差,直接造成年损失超200万元。问题根源并非算法精度不足,而是软件架构未考虑工业现场的实时性约束。底层逻辑:从像素到控制信号的闭
11
2026.08
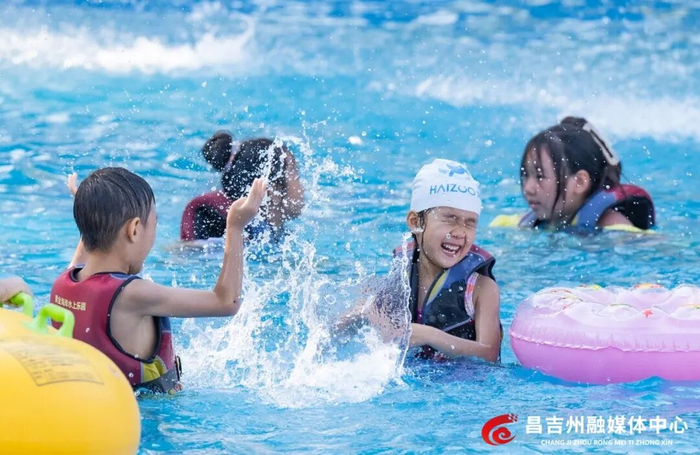
视觉·昌吉丨炎热天气的浪漫,玩水占一半
(来源:昌吉日报) 最近昌吉被高温所笼罩 户外热浪滚滚 走在路上分分钟被阳光“烘烤” 为解决遛娃难题 不少宝爸宝妈果断解锁了 新的解暑方案: 直奔水上乐园和游泳馆 清凉亲水项目备受大家的青睐 在昌吉市人民公园 泳池内水波荡漾 大家置身清凉 尽情享受清爽时光 把燥热交给水花! 炎热天气 昌吉市人民公园的泳池 为大家带来了一刻清凉 你还有什么消暑妙招呢 快来评论
69
70
71
72
73
74
75
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录