登录
- 全球无序抓取市场的领导者
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
31
2026.07
研究显示:AI 聊天机器人实施情感诈骗的能力已超越人类
IT之家 7 月 30 日消息,网络恋爱诈骗是互联网世界中历史最悠久的骗局之一,但至今仍不断有新的受害者上当。由四所大学联合开展的一项研究显示,如今 AI 聊天机器人实施这类诈骗的效果甚至已经超过真人,这一结果令人担忧。如今,恋爱诈骗通常始于交友软件。骗子会使用极具吸引力的个人资料,扮演一位热情主动、各方面都符合受害者理想对象标准的追求者。随后,骗子会与受害者进行长时间的线上交流,这一过程通常持续
31
2026.07
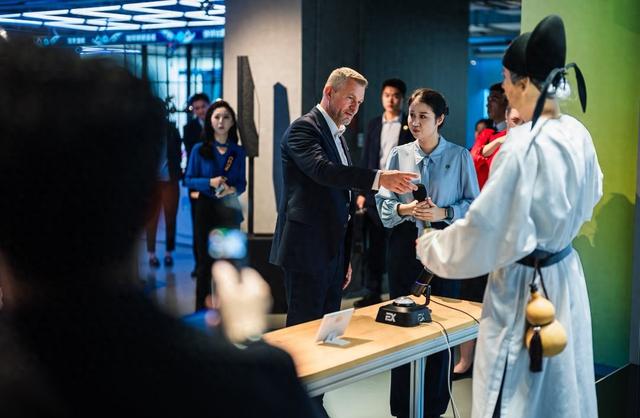
美国限制机器人进口之际,斯洛伐克总统佩列格里尼在京点赞中国机器人
中国青年报客户端讯(中青报·中青网记者 马子倩)7月27日至29日,斯洛伐克总统佩列格里尼对中国进行任内首次国事访问,这也是斯洛伐克总统时隔16年再次访华。访问期间,中方领导人同佩列格里尼在北京举行会谈,参访行程涉及动力电池、人工智能、机器人和交通物流等多个领域。在美国7月28日宣布将外国生产的电力逆变器和先进机器人设备列入“覆盖清单”、相关新型号产品将无法进入美国市场销售的背景下,佩列格里尼于7
31
2026.07
机器视觉点位跳动的底层逻辑与工业级解决方案
点位跳动的表象与本质:从信号噪声到系统级失真很多人以为机器视觉的点位跳动是传感器精度不足导致的随机误差,其实不然。工业场景中,90%以上的点位跳动问题源于系统级失真——从光源频闪、镜头畸变到算法采样率不匹配,每个环节的微小偏差都会在高速运动场景下形成累积误差。底层逻辑:采样率与运动速度的相位差当被测物体运动速度超过视觉系统采样率的1/10时,点位数据会出现周期性跳变。这并非传感器故障,而是离散采样
31
2026.07
机器人运动会看点前瞻|少年“工程师”暑期备战机器人足球赛
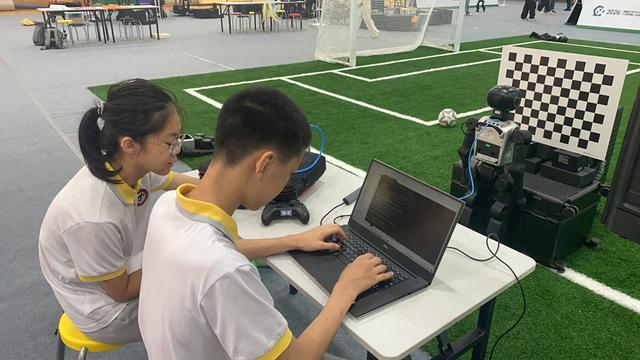
“这边射门!注意角度!”暑假的北京市第二中学校园并没有沉寂,篮球场上铺开的人造草坪化身一片小型绿茵场。三台“小个子”人形机器人正摇头晃脑地寻找目标,一旦锁定脚下的迷你足球,便果断调整姿态起脚射门。一旁的高中生们紧盯着机器人的每一个动作,不时埋头在电脑上调整后台程序。他们正在为下月开幕的第二届世界人形机器人运动会紧张备赛,这一次的目标赛场,是5V5中型组足球赛项。 队员正在调整代码。 今年的
31
2026.07
从“看见光”到“写中国字”:暖芯迦视觉脑机接口临床应用取得新进展
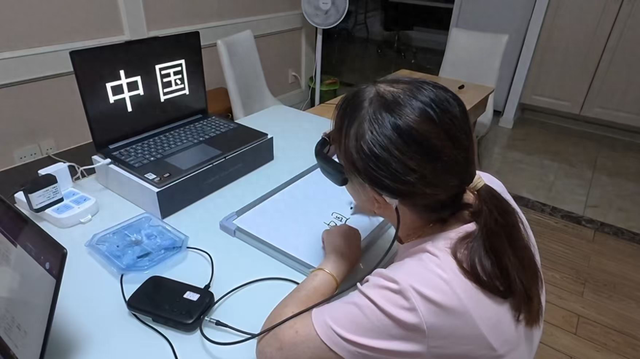
来源:环球网 知名脑机接口公司暖芯迦公布了最新临床进展,一位失明近20年的患者,在植入视觉脑机设备一个多月后,已经能够写下完整的汉字“中国”,精准抓取桌面上的鼠标和饮料瓶,并沿着地面白线独立完成直线行走和折线转弯。这是中国盲人患者首次通过视觉脑机接口写下汉字,也是中国脑机接口企业的最新前沿突破。这意味着,人工视觉正在从实验室里的光感和图形识别,变成患者真正能够使用的生活能力。作为国内首例高分辨率视
31
2026.07
论机器视觉后的原理:从像素到决策的底层逻辑
像素级数据与决策链的断裂与重构很多人以为机器视觉的终极形态是「拟人化视觉」,即通过深度学习模型直接复现人类视觉的认知过程。其实不然——当前工业级机器视觉系统的底层逻辑,是构建一条从像素采集到决策输出的非连续数据链,其本质是数学空间的拓扑变换而非生物视觉的模拟。数据采集的物理约束与算法补偿工业相机的传感器阵列本质是离散的光强采样器,其分辨率(如12MP、50MP)与动态范围(如14bit)直接决定了
30
2026.07
三星AI家用机器人Ballie配套应用设计草图曝光
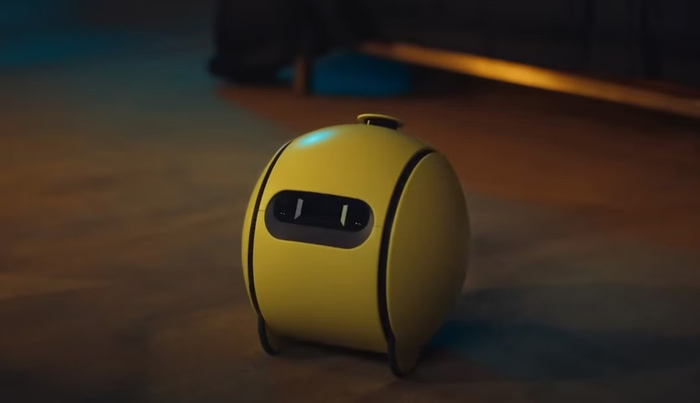
IT之家 7 月 30 日消息,三星基于人工智能的家用机器人 Ballie 多年来一直是公司最受关注的项目之一。尽管三星不断表示这款产品即将上市,但截至目前,这款小型机器人仍停留在概念产品阶段。不过,最新曝光的一组设计图首次展示了三星为 Ballie 规划的软件体验。一系列早期 UI(用户界面)设计草图揭示了这款 AI 机器人配套应用的大致界面,不过应用的名称和图标目前仍未确定。从设计图来看,应用
30
2026.07
机器人习武能否见招拆招
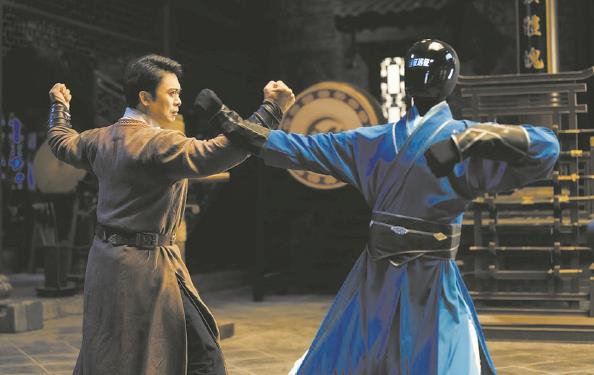
全球首个武术人机实战场景 受访者供图 本报讯(记者 马丹)近日,智元正式发布了全球首个机器人武侠IP“远征A3·绝世高手之武林高手”。武术动作明星樊少皇、张蓝心真人上阵,与智元远征A3机器人展开了一场真刀真枪的动态人机实战。在微短剧画面中,远征A3在攻防转换间进退有度,不仅顺畅完成了格挡与反击,还频频施展高难度身法,将原本晦涩的工程参数,化为了直观可感的人机对决。 在人机切磋中
30
2026.07
从纯视觉遥操到 4D 手物交互,忆生科技重构机器人训练数据采集
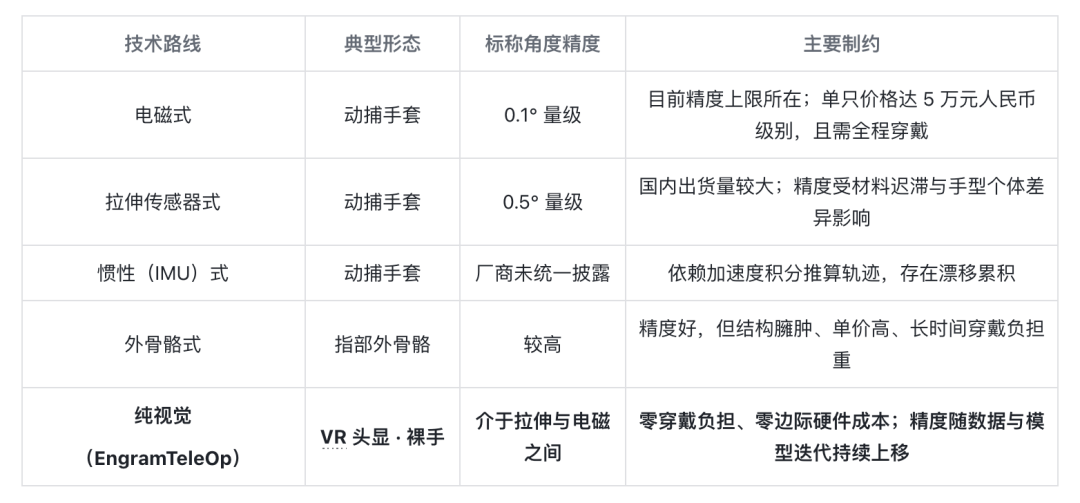
2026 年,真实交互数据开始在具身智能行业被单独采购。机器人在真实世界中完成动作的过程,也开始被转化为可用于模型训练的数据。此前,行业资金更多流向本体、关节、执行器和模型。随着机器人进入工厂和实验室,企业逐渐发现,完成一次演示,不代表模型已经具备稳定复现能力,每一次抓取、旋拧和搬运,仍需要大量真实交互数据支撑。根据《2026 中国具身智能数据采集与数据产业发展展望》估算,目前高质量真实物理交互数
30
2026.07
机器人运动会探营|太极、街舞、啦啦操……人形机器人争夺“舞台C位”
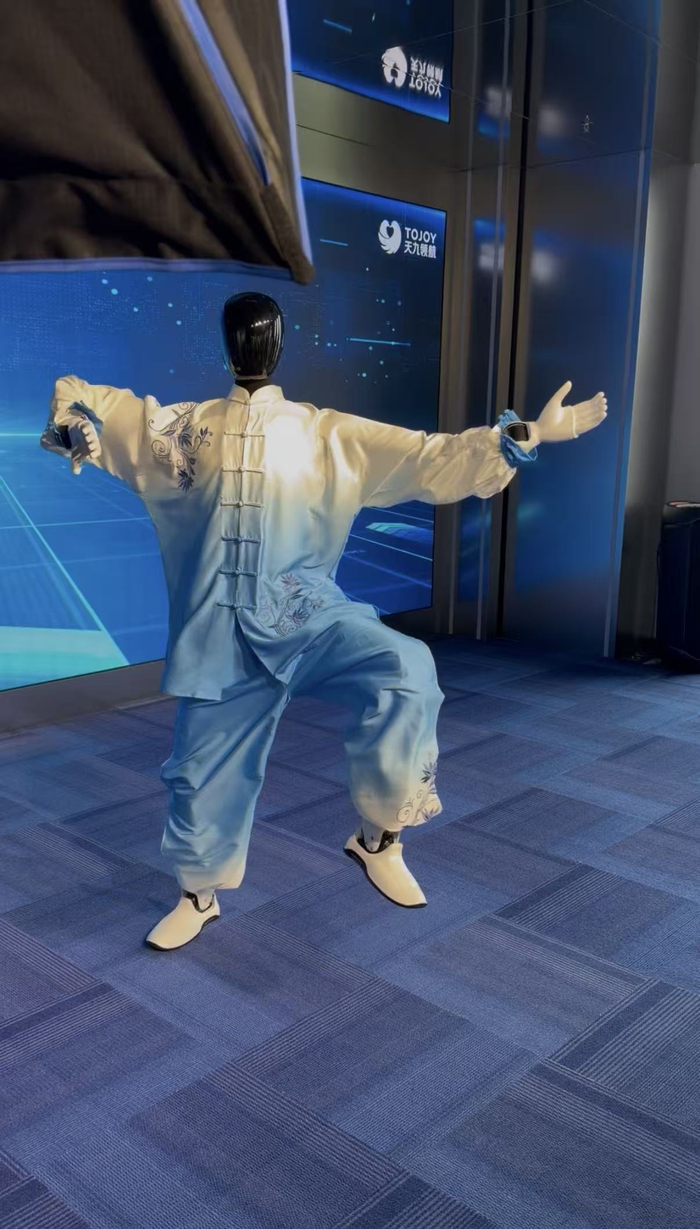
正在备战第二届世界人形机器人运动会的天九领航机器人。 新京报贝壳财经讯(记者朱玥怡)悠扬的古筝与箫声中,身着水蓝色练功服的机器人迈开脚步,抬手、转身、推掌,一套太极拳行云流水般展开。随着曲风一变,机器人伴随鼓点变化灵活摆动手臂,完成转身、摆臂、下蹲等街舞动作。 在亦庄机器人产业园,新京报贝壳财经记者见到了正在备战第二届世界人形机器人运动会的天九领航机器人。 去年,天九领航机器人首次站上世
78
79
80
81
82
83
84
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录